Lecture 21:图的存储及其操作
Chinese-language Computer Science 408 note: Lecture 21:图的存储及其操作. Original source available where applicable.
On this page
This note is currently available in Chinese. The original wording, formulas and diagrams are preserved to avoid an unverified technical translation.
本讲解决两个问题:图怎样存入内存,以及不同存储结构下基本操作的代价。做题时先看图是稠密还是稀疏、是有向还是无向、是否频繁删边或查入边,再选择存储方式。
21.1 邻接矩阵法
21.1.1 邻接矩阵
定义:#邻接矩阵
描述:设图 $G=(V,E)$ 有 $n$ 个顶点,依次编号为 $v_1,v_2,\cdots,v_n$。用一个 $n\times n$ 的二维数组 $A$ 记录任意两个顶点间是否有边,则 $A$ 称为图 $G$ 的邻接矩阵。
对于不带权图:
$$ A[i][j]= \begin{cases} 1,&\text{若 }(v_i,v_j)\text{ 或 }\langle v_i,v_j\rangle\in E(G)\ 0,&\text{若 }(v_i,v_j)\text{ 或 }\langle v_i,v_j\rangle\notin E(G) \end{cases} $$
- 无向图的边 $(v_i,v_j)$ 没有方向,因此 $A[i][j]=A[j][i]$。
- 有向图的弧 $\langle v_i,v_j\rangle$ 有方向;矩阵第 $i$ 行第 $j$ 列表示从 $v_i$ 指向 $v_j$。
- 简单图通常令 $A[i][i]=0$,即主对角线元素为 $0$。
- 上述数学编号从 $1$ 开始;下文 C 数组的实际下标从 $0$ 开始,应将顶点编号统一映射到
0至vexnum-1,不能把公式中的 $v_n$ 直接访问为Edge[n][...]。
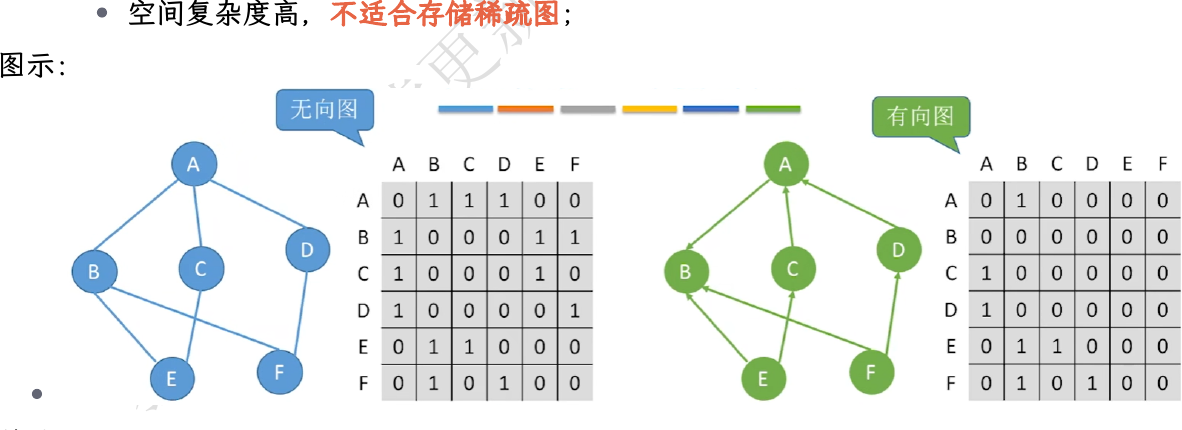
图中顶点顺序固定为 $A,B,C,D,E,F$。无向图的矩阵关于主对角线对称;有向图的第 $i$ 行记录从 $v_i$ 发出的弧,因此一般不对称。
空间复杂度:#邻接矩阵复杂度
$$ O(\lvert V\rvert^2) $$
- 数组大小只取决于顶点数 $\lvert V\rvert$,与实际边数 $\lvert E\rvert$ 无关。
- 因此邻接矩阵适合稠密图;稀疏图会保存大量 $0$,空间浪费明显。
优缺点:
| 项目 | 邻接矩阵的表现 |
|---|---|
| 判断 $v_i$ 与 $v_j$ 是否相邻 | 直接检查 $A[i][j]$,时间 $O(1)$ |
| 求某顶点所有邻接点 | 扫描一行或一列,时间 $O(\lvert V\rvert)$ |
| 适用图 | 稠密图、需要频繁判边的场景 |
| 无向图性质 | 矩阵对称,可只存上三角或下三角区以压缩存储 |
| 缺点 | 固定占用 $O(\lvert V\rvert^2)$ 空间,不适合稀疏图 |
21.1.2 有向图、无向图与度
无向图:#无向图邻接矩阵
在无自环的无向图中,第 $i$ 个顶点的度等于第 $i$ 行(也等于第 $i$ 列)非零元素的个数:
$$ \operatorname{TD}(v_i)=\sum_{j=1}^{n} A[i][j] $$
有向图:#有向图邻接矩阵
对有向图:
$$ \operatorname{OD}(v_i)=\sum_{j=1}^{n} A[i][j] $$
$$ \operatorname{ID}(v_i)=\sum_{j=1}^{n} A[j][i] $$
$$ \operatorname{TD}(v_i)=\operatorname{OD}(v_i)+\operatorname{ID}(v_i) $$
- 第 $i$ 行非零元素个数是 $v_i$ 的出度。
- 第 $i$ 列非零元素个数是 $v_i$ 的入度。
- 求度、入度或出度都要扫描一行或一列,时间复杂度均为:
$$ O(\lvert V\rvert) $$
WARNING · 自环的计数口径 若题目允许自环,无向自环对顶点的度贡献 $2$,不能只把对角线上的一个非零元素计作 $1$;有向自环则对入度、出度各贡献 $1$。408 题目若未特别说明,通常讨论简单图。
带权图:#网的邻接矩阵
描述:带权图(网)的邻接矩阵仍是二维数组,只是将原来的 $1$ 改为边的权值。
在最短路径等算法中通常约定:
$$ A[i][j]= \begin{cases} w_{ij},&\text{若存在从 }v_i\text{ 到 }v_j\text{ 的边,权值为 }w_{ij}\ \infty,&\text{若 }v_i\text{ 到 }v_j\text{ 无边} \end{cases} $$
- 主对角线通常取 $0$,表示顶点到自身的路径长度为 $0$。
- 不能把“不存在的边”也写为 $0$,否则会和权值为 $0$ 的边混淆;因此常使用 $\infty$。
- 若只是存图而不是做最短路径,也可以用专门的
NO_EDGE标记;具体哨兵值必须与合法权值区分。
21.1.3 邻接矩阵的幂
性质:#邻接矩阵幂
描述:设图 $G$ 的邻接矩阵为 $A$,矩阵元素为 $0/1$,则 $A^k$ 的元素 $A^k[i][j]$ 等于从顶点 $i$ 到顶点 $j$ 的、长度为 $k$ 的游走(walk)数目。
矩阵乘法展开为:
$$ A^2[i][j]=\sum_{r=1}^{n} A[i][r]A[r][j] $$
其中每一个乘积项 $A[i][r]A[r][j]$ 对应一条:
$$ v_i\rightarrow v_r\rightarrow v_j $$
的长度为 $2$ 的游走。
IMPORTANT · 路径与游走 矩阵幂允许中间顶点或边重复,因此严格说统计的是游走,不一定是顶点互异的简单路径。部分教材在这里宽泛地写“路径”,做题时应按矩阵乘法的游走口径理解。
这里还默认无平行边:$0/1$ 矩阵只记录两点是否相邻。若多重图要把不同平行边看作不同的游走,矩阵元素应记录对应顶点间的边数,而不能仍只写 $0/1$。
课件例子:
若顶点为 $A,B,C,D$,则:
$$ A^2[1][4]=a_{1,1}a_{1,4}+a_{1,2}a_{2,4}+a_{1,3}a_{3,4}+a_{1,4}a_{4,4}=1 $$
表示从 $A$ 到 $D$ 恰好有 $1$ 条长度为 $2$ 的游走,即 $A\to B\to D$。本例邻接矩阵为:
| $A$ | $B$ | $C$ | $D$ | |
|---|---|---|---|---|
| $A$ | 0 | 1 | 0 | 0 |
| $B$ | 1 | 0 | 1 | 1 |
| $C$ | 0 | 1 | 0 | 1 |
| $D$ | 0 | 1 | 1 | 0 |
21.1.4 代码实现
不带权图结构:
#define MaxVertexNum 100

typedef struct {
    char Vex[MaxVertexNum];
    int Edge[MaxVertexNum][MaxVertexNum];
    int vexnum, arcnum;
} MGraph;
Vex:顶点表。元素可以是字符,也可以替换为更复杂的顶点信息。Edge:邻接矩阵,即边表或弧表。vexnum:当前顶点数。arcnum:当前边数;有向图中也可理解为当前弧数。
带权图结构:
#define MaxVertexNum 100
#define INFINITY 0x3f3f3f3f

typedef char VertexType;
typedef int EdgeType;

typedef struct {
    VertexType Vex[MaxVertexNum];
    EdgeType Edge[MaxVertexNum][MaxVertexNum];
    int vexnum, arcnum;
} MGraph;
易错点:#邻接矩阵易错
arcnum是边/弧的数量,不是数组中非零元素数量。无向图的一条边会在矩阵中出现两次。- 无向图矩阵对称,但有向图不要求对称。
- 带权图中
INFINITY表示没有边,不能参加普通加法而产生溢出。
21.2 邻接表法
21.2.1 图的存储
定义:#邻接表
描述:为图中的每一个顶点建立一个单链表。第 $i$ 个单链表中的结点表示依附于顶点 $v_i$ 的边,这个单链表称为顶点 $v_i$ 的边表;所有顶点表头按顺序存放,整体称为邻接表。
邻接表由两类结点组成:
| 结点 | 数据域 | 指针域 | 作用 |
|---|---|---|---|
| 顶点结点 | data |
firstarc |
保存顶点值及第一条边/弧 |
| 边表结点 | adjvex |
nextarc |
保存邻接顶点下标及下一条边/弧 |
- 顶点结点构成顺序表,支持按编号直接定位顶点。
- 每个顶点结点之后接一个单链表。
- 边表结点的
adjvex不保存完整顶点数据,只保存邻接顶点的编号。
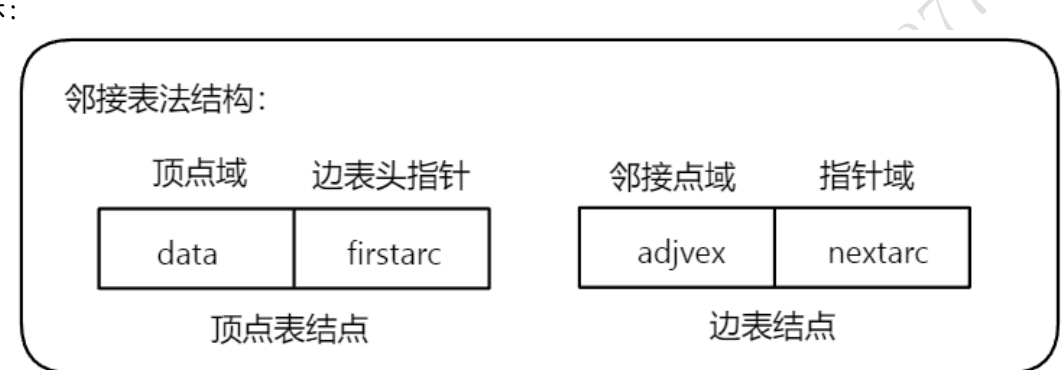
firstarc(代码中也常简写为first)指向该顶点的第一条边/弧;nextarc将同一顶点的边表结点串成单链表。
21.2.2 无向图的邻接表
存储规则:#无向图邻接表
无向边 $(v_i,v_j)$ 同时与两个顶点相关,因此要写入两份边表结点:
- 在 $v_i$ 的边表中写入 $j$。
- 在 $v_j$ 的边表中写入 $i$。
所以无向图共有:
$$ 2\lvert E\rvert $$
个边表结点,整体空间复杂度为:
$$ O(\lvert V\rvert+2\lvert E\rvert) $$
在渐近意义上也可写为 $O(\lvert V\rvert+\lvert E\rvert)$,但在判断“边表结点数”时必须答 $2\lvert E\rvert$。
求度:
无向图中,顶点 $v_i$ 的边表长度就是其度:
$$ \operatorname{TD}(v_i)=\text{第 }i\text{ 条边表的结点个数} $$
21.2.3 有向图的邻接表
存储规则:#有向图邻接表
对于有向弧:
$$ \langle v_i,v_j\rangle $$
只在弧尾 $v_i$ 的边表中写入 $j$。因此有向图共有:
$$ \lvert E\rvert $$
个边表结点,空间复杂度为:
$$ O(\lvert V\rvert+\lvert E\rvert) $$
度的获取:
- 顶点 $v_i$ 的边表长度就是其出度。
- 若只使用普通邻接表,入边分散在其他顶点的边表中;求 $v_i$ 的入度需要访问全部顶点表头并遍历所有边表。
- 因而求某个顶点入度的时间复杂度为:
$$ O(\lvert V\rvert+\lvert E\rvert) $$
若另外建立逆邻接表,每条弧改为挂在弧头顶点之后,则可直接枚举入边、计算入度,但枚举出边会变得不便;十字链表相当于把两种方向的链同时保留下来。
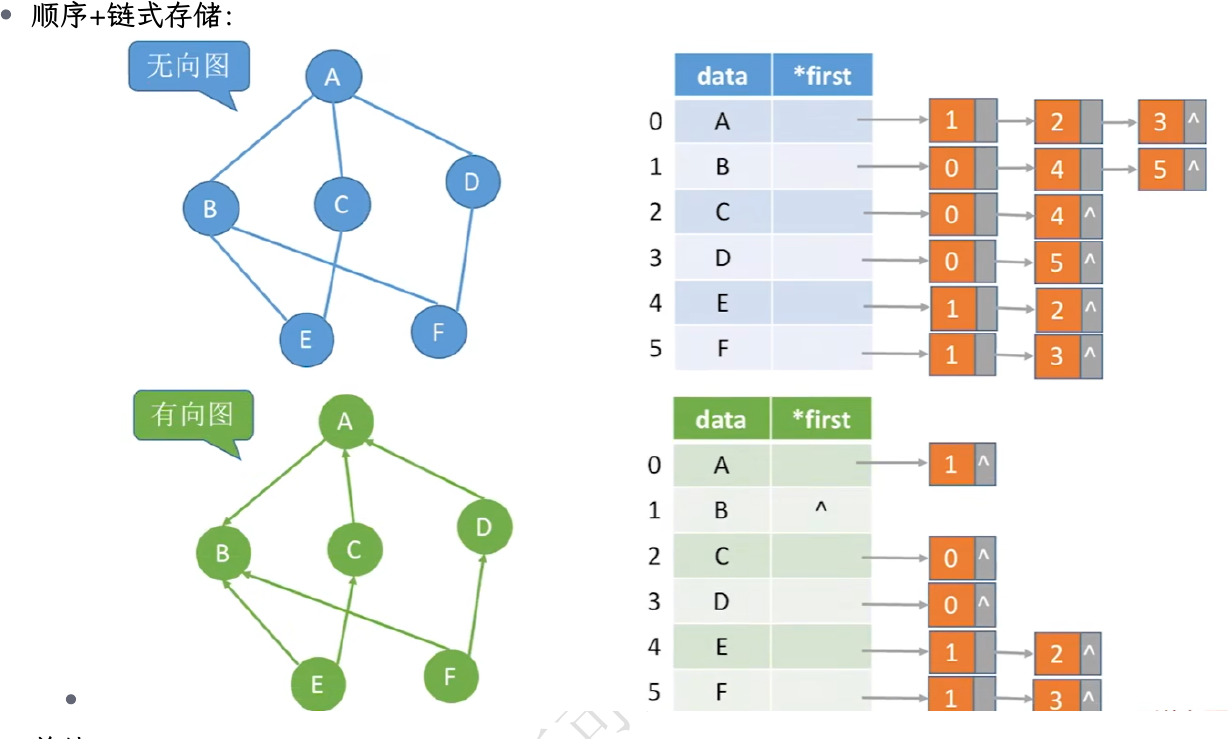
上半部分为无向图:每条无向边在两个端点的表中各出现一次。下半部分为有向图的普通邻接表:每条弧只在弧尾的出边表中出现一次。
21.2.4 特点与适用性
优点:
- 对稀疏图节省空间,空间随实际边数增长。
- 枚举一个顶点的出边或无向邻接边时,只需遍历该顶点的边表。
- 采用头插法时,若已知顶点下标且无需先判断重边,插入一条边表结点可在 $O(1)$ 时间完成。
缺陷:#邻接表缺陷
- 无向图的一条边保存两份冗余信息。
- 普通有向邻接表只直接保存出边,查询入边和删除顶点时通常需要扫描所有边表。
- 同一图的邻接表不唯一:边表中各邻接点的排列顺序可以不同。
- 上述 $2\lvert E\rvert$ 结点结论默认无向图按常规方式存储且不单独讨论自环;若允许自环,必须按具体实现确定自环建立一个还是两个边表结点,并保证度数按 $2$ 计。
21.2.5 代码实现
#define MaxVertexNum 100
typedef char VertexType;

typedef struct ArcNode {
    int adjvex;
    struct ArcNode *next;
    // InfoType info;
} ArcNode;

typedef struct VNode {
    VertexType data;
    ArcNode *first;
} VNode, AdjList[MaxVertexNum];

typedef struct {
    AdjList vertices;
    int vexnum, arcnum;
} ALGraph;
字段说明:
| 字段 | 含义 |
|---|---|
adjvex |
该边/弧所指向的邻接顶点的数组下标 |
next |
指向同一顶点边表中的下一条边/弧 |
data |
顶点信息 |
first |
指向该顶点第一条边/弧 |
vertices |
顶点表,也就是邻接表的表头数组 |
vexnum、arcnum |
当前顶点数与边数/弧数 |
易错点:#邻接表易错
- 无向图中
arcnum仍记真实边数 $\lvert E\rvert$,不是边表结点数 $2\lvert E\rvert$。 - 边表的先后顺序不唯一,所以由邻接表得到的 DFS/BFS 遍历序列也可能不同。
- 课件中成员名写作
first;教材中常写作firstarc,含义相同。
21.3 十字链表与邻接多重表
21.3.1 十字链表
定义:#十字链表
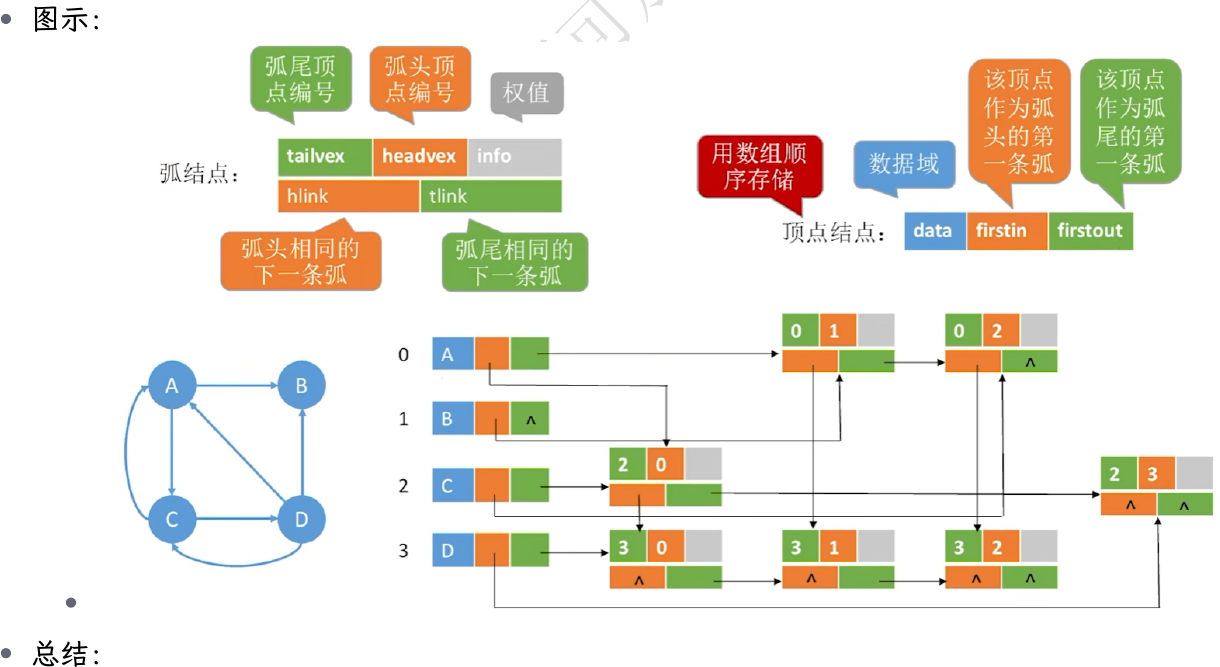
描述:十字链表是有向图的一种链式存储方式。一条弧同时被串入弧尾顶点的出弧链和弧头顶点的入弧链,因而能方便地访问出边和入边。
顶点结点:
| 字段 | 含义 |
|---|---|
data |
顶点本身的数据,如顶点名称 |
firstin |
指向以该顶点为弧头的第一条弧,即第一条入弧 |
firstout |
指向以该顶点为弧尾的第一条弧,即第一条出弧 |
- 顶点结点之间采用顺序存储。
firstin方便找入边,firstout方便找出边。
弧结点:
| 字段 | 含义 |
|---|---|
tailvex |
弧尾顶点的下标 |
headvex |
弧头顶点的下标 |
hlink |
指向弧头相同的下一条弧结点,即同一入弧链的下一项 |
tlink |
指向弧尾相同的下一条弧结点,即同一出弧链的下一项 |
info |
边权、标记等相关信息 |
对于弧:
$$ \langle v_i,v_j\rangle $$
tailvex=i,headvex=j。- 它通过
tlink接到 $v_i$ 的出弧链。 - 它通过
hlink接到 $v_j$ 的入弧链。
空间复杂度:
$$ O(\lvert V\rvert+\lvert E\rvert) $$
读图时从顶点结点的
firstout沿tlink走,可枚举同一弧尾的全部出弧;从firstin沿hlink走,可枚举同一弧头的全部入弧。一条弧结点同时出现在这两条逻辑链中,但物理上只存一份。
优势:
- 有向图中查询一个顶点的入弧和出弧都很方便。
- 删除一条弧或删除一个顶点时,可以沿入弧链、出弧链处理相关弧,比普通邻接表更直接。
- 每条弧只存一个弧结点,没有普通有向邻接表查询入边时的全表扫描问题。
- 经典十字链表的
hlink、tlink通常仍是单向后继指针;若只给出两个端点而没有目标弧指针,删除前仍需在相应链中查找目标及其前驱,不能无条件宣称删除为 $O(1)$。
21.3.2 邻接多重表
定义:#邻接多重表
描述:邻接多重表是无向图的一种链式存储方式。每条无向边只建立一个边结点,但该结点同时链接到其两个端点的边链表中。
一个边结点通常包含:
| 字段 | 含义 |
|---|---|
ivex、jvex |
该边两端顶点的下标 |
ilink |
指向依附于顶点 ivex 的下一条边 |
jlink |
指向依附于顶点 jvex 的下一条边 |
info |
权值或其他边信息 |
顶点结点通常保存:
| 字段 | 含义 |
|---|---|
data |
顶点数据 |
firstedge |
指向与该顶点相连的第一条边 |
空间复杂度:
$$ O(\lvert V\rvert+\lvert E\rvert) $$
优势与限制:
- 每条无向边只保存一次,不再像普通无向邻接表那样保存两份边表结点。
- 删除边、删除顶点等操作方便,因为一条边结点知道自己的两个端点及两条后继链接。
- 邻接多重表只适用于无向图。
- 与十字链表类似,“方便删除”不等于任何情况下都是 $O(1)$;若没有已知边结点或前驱信息,仍要先沿关联边链定位。
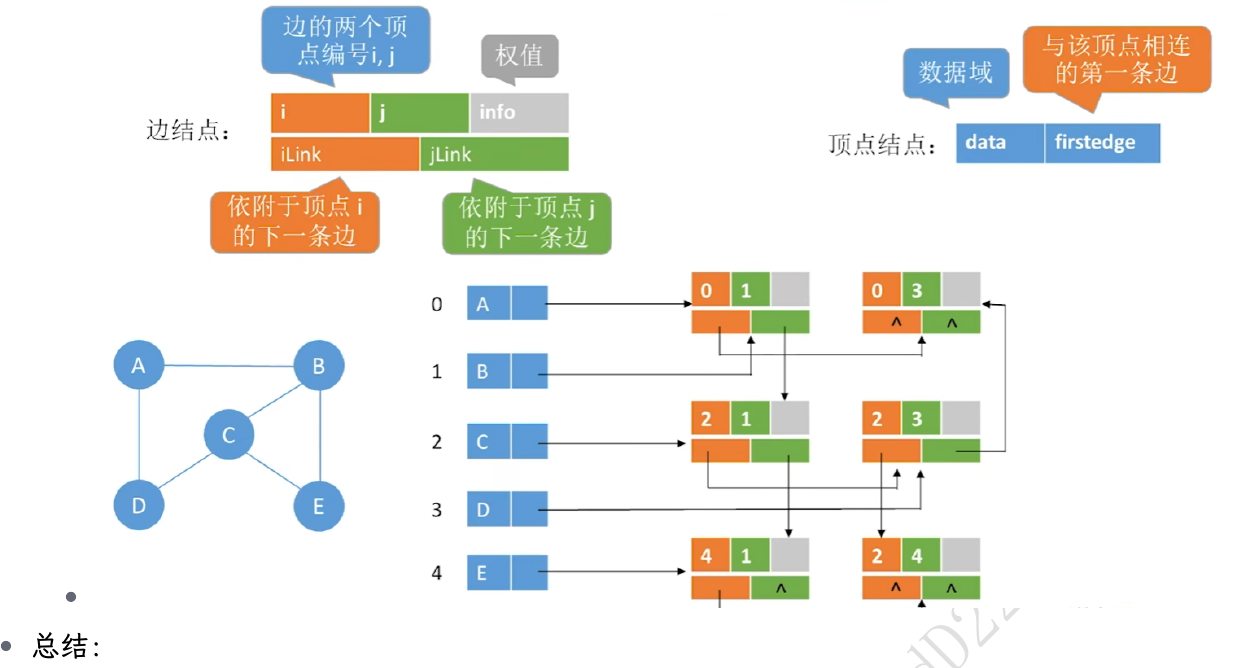
遍历顶点 $i$ 的关联边时,每到一个边结点都要先判断 $i$ 等于
ivex还是jvex:前者沿ilink,后者沿jlink。同一边结点由两个端点共享。
21.3.3 四种存储结构对比
| 比较项 | 邻接矩阵 | 邻接表 | 十字链表 | 邻接多重表 |
|---|---|---|---|---|
| 空间复杂度 | $O(\lvert V\rvert^2)$ | 无向图 $O(\lvert V\rvert+2\lvert E\rvert)$;有向图 $O(\lvert V\rvert+\lvert E\rvert)$ | $O(\lvert V\rvert+\lvert E\rvert)$ | $O(\lvert V\rvert+\lvert E\rvert)$ |
| 枚举某顶点关联边 | 扫描一行或一列,$O(\lvert V\rvert)$ | 无向邻边/有向出边 $O(\deg)$;普通有向邻接表查入边 $O(\lvert V\rvert+\lvert E\rvert)$ | 出弧 $O(\operatorname{OD})$,入弧 $O(\operatorname{ID})$ | $O(\deg)$ |
| 删除边/顶点 | 删边 $O(1)$;删点代价取决于清空还是物理压缩 | 需查找并维护相关链,删点最坏 $O(\lvert V\rvert+\lvert E\rvert)$ | 入、出弧均有链可循,但仍可能要找前驱 | 一条边只存一次,但仍可能要找前驱 |
| 适用于 | 稠密图 | 稀疏图和其他一般图 | 只能存有向图 | 只能存无向图 |
| 表示是否唯一 | 固定顶点顺序后唯一 | 链内次序不同,表示不唯一 | 链内次序不同,表示不唯一 | 链内次序不同,表示不唯一 |
选择口诀:
稠密图查边选矩阵;稀疏图遍历邻边选邻接表;有向图还要频繁查入边选十字链表;无向图还要频繁删边删点选邻接多重表。
21.4 图的基本操作
21.4.1 基本操作接口
| 操作 | 含义 |
|---|---|
Adjacent(G, x, y) |
判断图 $G$ 中是否存在边 $(x,y)$ 或弧 $\langle x,y\rangle$ |
Neighbors(G, x) |
列出与顶点 $x$ 邻接的顶点(或等价地列出关联边,取决于接口约定) |
InsertVertex(G, x) |
在图 $G$ 中插入顶点 $x$ |
DeleteVertex(G, x) |
从图 $G$ 中删除顶点 $x$ 及其关联边 |
AddEdge(G, x, y) |
若边 $(x,y)$ 或弧 $\langle x,y\rangle$ 不存在,则向图中添加该边 |
RemoveEdge(G, x, y) |
若边 $(x,y)$ 或弧 $\langle x,y\rangle$ 存在,则从图中删除该边 |
FirstNeighbor(G, x) |
返回顶点 $x$ 的第一个邻接点;不存在或 $x$ 不在图中时返回 $-1$ |
NextNeighbor(G, x, y) |
已知 $y$ 是 $x$ 的邻接点时,按当前存储次序返回排在 $y$ 之后的下一个邻接点;没有则返回 $-1$ |
Get_edge_value(G, x, y) |
获取边 $(x,y)$ 或弧 $\langle x,y\rangle$ 的权值 |
Set_edge_value(G, x, y, v) |
将边 $(x,y)$ 或弧 $\langle x,y\rangle$ 的权值设为 $v$ |
易错点:#图基本操作
AddEdge是添加边;原课件文字“向图中删除该边”为笔误,应按函数名和上下文理解为“添加该边”。- 对有向图,
Adjacent(G,x,y)判断的是 $x\to y$,不能把 $y\to x$ 当作同一条弧。 - 删除顶点不只是删除顶点表项,还必须删除所有与该顶点关联的边或弧。
21.4.2 判断邻接:Adjacent(G, x, y)
邻接矩阵:
直接检查矩阵元素:
$$ A[x][y] $$
故无论有向图还是无向图,时间复杂度均为:
$$ O(1) $$
邻接表:
在顶点 $x$ 的边表中顺序查找 $y$。有向图检查的是 $x$ 的出边表,复杂度为 $O(\operatorname{OD}(x))$;无向图为 $O(\deg(x))$。最坏情况下课件统一记为:
$$ O(\lvert V\rvert) $$
在简单图中,度或出度最多为 $\lvert V\rvert-1$,所以最坏为 $O(\lvert V\rvert)$。
21.4.3 列出邻接边:Neighbors(G, x)
| 图与存储结构 | 复杂度 | 原因 |
|---|---|---|
| 无向图的邻接矩阵 | $\Theta(\lvert V\rvert)$ | 扫描顶点 $x$ 对应的一行 |
| 无向图的邻接表 | $\Theta(1+\deg(x))$ | 访问表头并输出整条边表;时间至少与输出量成正比 |
| 有向图的邻接矩阵 | $\Theta(\lvert V\rvert)$ | 扫描行列出出边,扫描列列出入边 |
| 有向图的普通邻接表,查出边 | $\Theta(1+\operatorname{OD}(x))$ | 直接遍历 $x$ 的出边表 |
| 有向图的普通邻接表,查入边 | $\Theta(\lvert V\rvert+\lvert E\rvert)$ | 必须访问全部表头并扫描所有边表 |
| 有向图的十字链表 | 出边 $\Theta(1+\operatorname{OD}(x))$;入边 $\Theta(1+\operatorname{ID}(x))$ | 分别沿 firstout/tlink 或 firstin/hlink 遍历 |
21.4.4 插入顶点:InsertVertex(G, x)
邻接矩阵:
- 若最大容量已经预留,且整张矩阵在建图时已经统一初始化为“无边”,插入孤立顶点只需写顶点表并增加
vexnum,课件记为 $O(1)$。 - 若新增的行、列尚未初始化,则需要写入 $2\lvert V\rvert+1$ 个无边标记,时间为 $O(\lvert V\rvert)$。
- 若容量不足而重新分配并复制整个矩阵,代价可达 $O(\lvert V\rvert^2)$。
邻接表:
- 新增一个顶点表头,将
first置空即可。 - 时间复杂度:
$$ O(1) $$
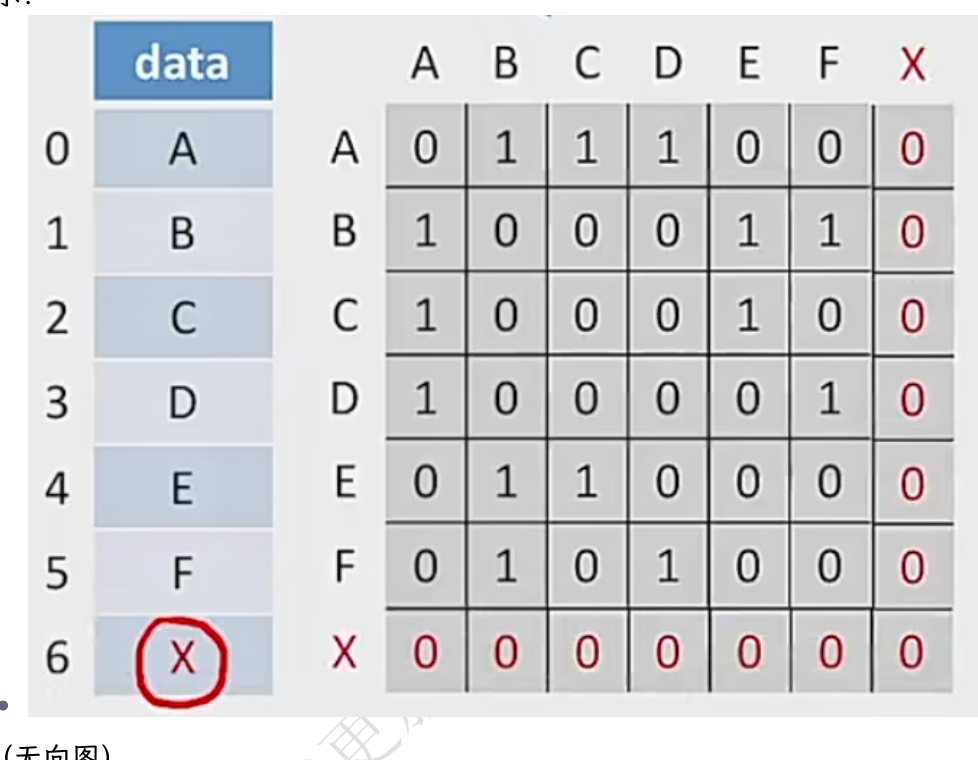
新顶点 $X$ 暂时没有关联边,所以对应的新行和新列都为 $0$;带权图则应填入约定的无边标记,并将对角线按题意设为 $0$。
21.4.5 删除顶点:DeleteVertex(G, x)
| 存储结构 | 图类型 | 复杂度 | 原因 |
|---|---|---|---|
| 邻接矩阵 | 有向、无向 | 标记删除/清空行列为 $O(\lvert V\rvert)$;物理压缩矩阵为 $O(\lvert V\rvert^2)$ | 是否移动后续行、列取决于实现 |
| 普通邻接表 | 无向图 | 最坏 $O(\lvert V\rvert+\lvert E\rvert)$ | 释放 $x$ 的边表,还要在各邻接点的链中删除指向 $x$ 的对称结点 |
| 普通邻接表 | 有向图 | 最坏 $O(\lvert V\rvert+\lvert E\rvert)$ | 释放 $x$ 的全部出弧,并扫描所有边表删除指向 $x$ 的入弧 |
| 十字链表/邻接多重表 | 对应图类型 | 与关联边数及链中定位代价有关 | 入、出弧或两个端点的链都可直接访问,维护更清楚,但并非无条件 $O(1)$ |
21.4.6 添加边:AddEdge(G, x, y)
描述:若无向边 $(x,y)$ 或有向弧 $\langle x,y\rangle$ 不存在,则加入该边。
- 邻接矩阵:令 $A[x][y]$ 为 $1$ 或相应权值;无向图还要同步令 $A[y][x]$ 为相同值。
- 邻接表:有向图在 $x$ 的边表插入一个指向 $y$ 的结点;无向图需在 $x$、$y$ 两条边表各插入一个结点。
- 复杂度口径:邻接矩阵判重并写入都是 $O(1)$;邻接表在“题目已保证边不存在”或“允许平行边”且采用头插法时为 $O(1)$。若接口必须先确认边不存在,则普通邻接表还要先查找,代价为 $O(\operatorname{OD}(x))$ 或 $O(\deg(x))$,最坏 $O(\lvert V\rvert)$。
21.4.7 删除边与权值操作
删除边:RemoveEdge(G, x, y)
- 邻接矩阵中将对应位置改为 $0$ 或 $\infty$;无向图同时修改两个对称位置,时间为 $O(1)$。
- 有向邻接表在 $x$ 的出边表中查找并摘除 $y$,时间为 $O(\operatorname{OD}(x))$。
- 无向邻接表需分别从 $x$、$y$ 的边表摘除对称结点,时间为 $O(\deg(x)+\deg(y))$。
- 十字链表、邻接多重表能从两类关联链处理同一弧/边;若已持有目标结点及所需前驱,修改链接可为 $O(1)$,否则仍要计入定位目标和前驱的时间。
边权值:
Get_edge_value(G,x,y):读取边 $(x,y)$ 或弧 $\langle x,y\rangle$ 的权值。Set_edge_value(G,x,y,v):将对应边权改为 $v$。- 邻接矩阵可直接读写 $A[x][y]$,为 $O(1)$;普通邻接表须先在 $x$ 的边表中找到目标边,代价与
Adjacent相同。
21.4.8 邻接点迭代:FirstNeighbor 与 NextNeighbor
| 存储结构 | FirstNeighbor(G,x) |
NextNeighbor(G,x,y) |
|---|---|---|
| 邻接矩阵 | 从第 0 列起扫描,最坏 $O(\lvert V\rvert)$ | 从 $y$ 后一列继续扫描,最坏 $O(\lvert V\rvert)$ |
| 邻接表 | 读取首个边表结点,$O(1)$ | 若已持有 $y$ 对应的边表结点指针,沿 next 为 $O(1)$;若只给顶点号 $y$,需先在线性链中定位,最坏 $O(\deg(x))$ |
“第一个”和“下一个”由邻接矩阵的列序或邻接表的链内次序决定。邻接表的链内次序不唯一,因此依赖这两个接口的 DFS/BFS 访问序列也可能不唯一。
相关知识
21.5 题型与复盘
21.5.1 常见题型
题型一:由图写邻接矩阵或邻接表
- 先给顶点确定编号顺序。
- 无向图矩阵要检查对称性;无向边在邻接表中必须写两次。
- 有向图按弧尾建立边表,不能反向写入。
- 带权图的无边位置按题意填 $\infty$ 或其他约定值。
题型二:由邻接矩阵求度
- 无自环无向图:数任一行的非零元素;若允许自环,主对角线上的自环对度贡献 $2$。
- 有向图:行和为出度,列和为入度,二者和为总度。
- 注意权值不为 $0$ 的带权图依旧按“是否有边”计数,而不是把权值相加。
题型三:邻接矩阵幂的含义
- $A^2[i][j]$:从 $i$ 到 $j$ 的长度为 $2$ 的游走数。
- $A^k[i][j]$:从 $i$ 到 $j$ 的长度为 $k$ 的游走数。
- 游走长度按经过的边数计算,不是经过的顶点数;游走允许重复顶点或边。
题型四:存储结构选择
- 顶点很多、边很少:邻接表。
- 顶点之间关系接近完全图、常判两点是否相邻:邻接矩阵。
- 有向图需同时高效找入边、出边:十字链表。
- 无向图需频繁删除边或顶点:邻接多重表。
21.5.2 本节复盘
| 关键词 | 必须掌握的结论 |
|---|---|
| 邻接矩阵 | 空间 $O(\lvert V\rvert^2)$,判边 $O(1)$,适合稠密图 |
| 无向图矩阵 | 固定顶点次序后为对称矩阵;无自环时第 $i$ 行非零数等于 $v_i$ 的度 |
| 有向图矩阵 | 行求出度、列求入度 |
| $A^k$ | 元素表示长度为 $k$ 的游走条数,不保证是简单路径 |
| 无向邻接表 | 每条边对应 $2$ 个边表结点 |
| 有向邻接表 | 每条弧对应 $1$ 个结点;普通邻接表查询入边最坏 $O(\lvert V\rvert+\lvert E\rvert)$ |
| 十字链表 | 仅用于有向图,同时维护入弧链和出弧链 |
| 邻接多重表 | 仅用于无向图,一条边只存一次,便于删除 |
| 图基本操作 | 矩阵判边 $O(1)$;邻接表判边最坏 $O(\lvert V\rvert)$;增删复杂度必须说明判重、初始化和物理移动前提 |